896線激光雷達都堆上了,智駕輔助真就更好開?拉到衚衕裏遛遛
智能輔助駕駛這幾年,算是把參數卷明白了。激光雷達從幾十線捲到上百線、幾百線,算力一年翻一倍,傳感器恨不得把車包滿。廠商發佈會一個比一個敢報數字,可你要問普通車主:這些參數,你開車的時候感覺出來了嗎?
大概率答不上來。因爲大多數人買車之後,跑的還是自己天天那條路——老小區的窄道、商圈的地庫、早晚高峯的路口。參數和體驗之間,隔的不是配置表,而是一條條真實的路。
這套參數競賽的邏輯,在高速和新建城區裏或許成立——道路規則清晰、標線完整、場景單調,系統相對容易應付。可一旦進入真實生活場景,情況就完全不同:老小區車位緊張、商圈地庫彎多坡陡、老城衚衕人車混雜、郊區道路甚至沒有標線。對用戶來說,智駕輔助好不好用,從來不取決於雷達線數或算力數字,而取決於這些每天都在發生的路況裏,系統敢不敢開、開得穩不穩。
覆蓋率不再稀缺,長尾場景纔是分水嶺
過去幾年,行業比拼智駕輔助的敘事主線是“從無到有”:有沒有NOA、覆蓋多少城市、能不能點到點。當覆蓋率不再是稀缺品,評判標準正在切換——不是誰的功能清單更長,而是誰能在用戶高頻、複雜的長尾場景裏真正頂用。
真正考驗成色的,恰恰是發佈會很少重點演示的那些路況:昏暗狹窄的地庫,考驗大車的通行靈活性;沒有標線、人車混流的老城衚衕,考驗感知、會車與掉頭能力;結構複雜的多層立交和多岔路口,要求系統對多方車流意圖做實時博弈;車流密集的機場道路、顛簸的非鋪裝路面,則進一步疊加感知識別與底盤性能的雙重壓力。高速上開輔助駕駛不算本事,進了老城、地庫、非鋪裝路纔算。
不少智駕產品在高速和規整城區表現亮眼,可一旦進入這類場景,就容易頻繁退出,或把難題一把推回給駕駛員。這背後是行業普遍存在的短板:測試偏愛路況友好的道路,長尾場景的積累與驗證往往不足。
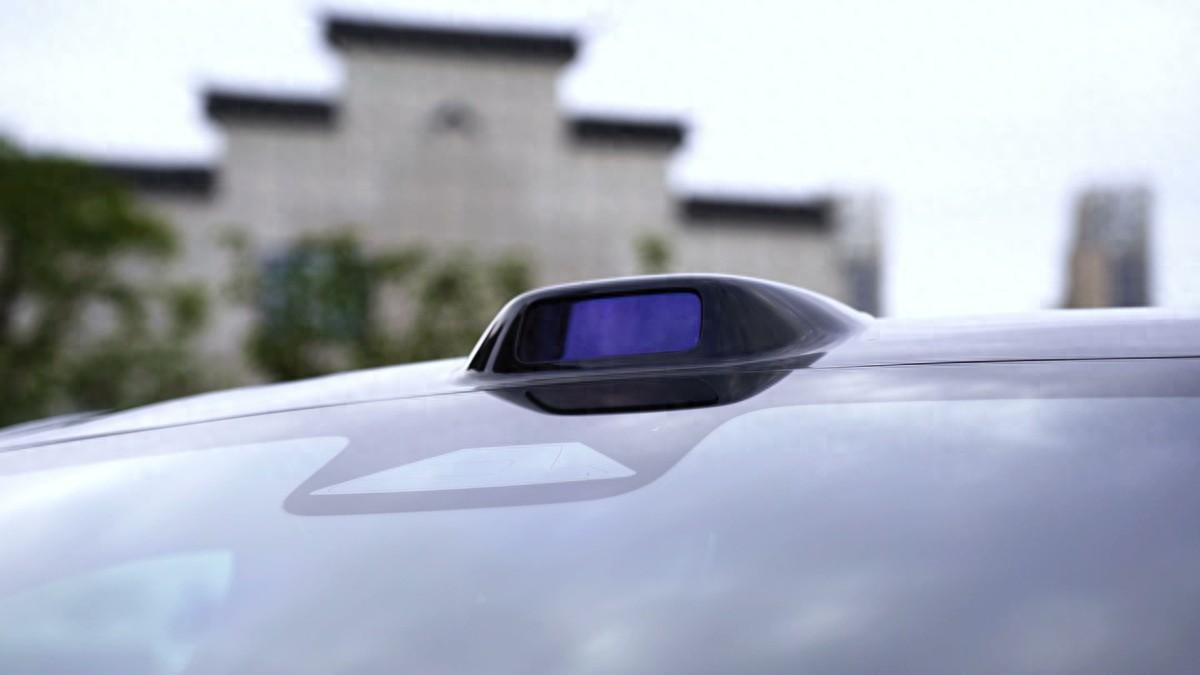
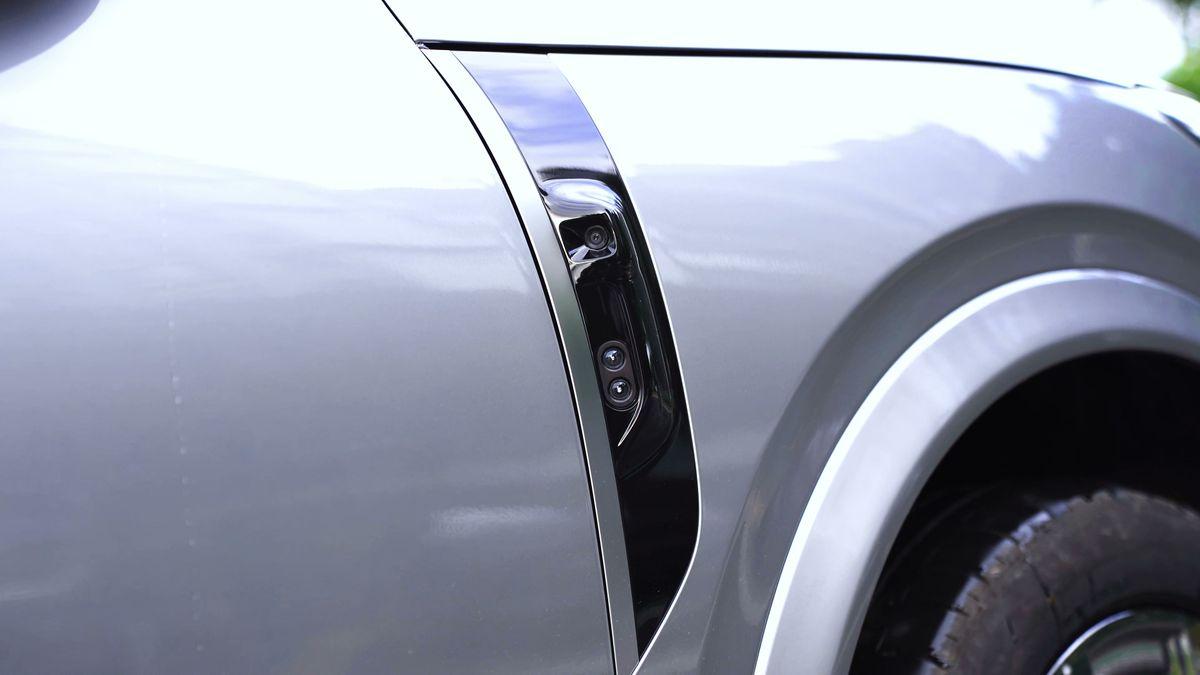
想應對上述複雜路況,單靠激光雷達線束、算力這類紙面指標遠遠不夠,需要感知硬件、算法策略和底盤能力協同發力。以嵐圖泰山X8爲例:感知層面,1顆896線雙光路圖像級主激光雷達加3顆補盲激光雷達構成四激光雷達方案,把路沿、障礙物輪廓看得又細又遠,配合全維防碰撞系統CAS4.0,前後左右都有數。
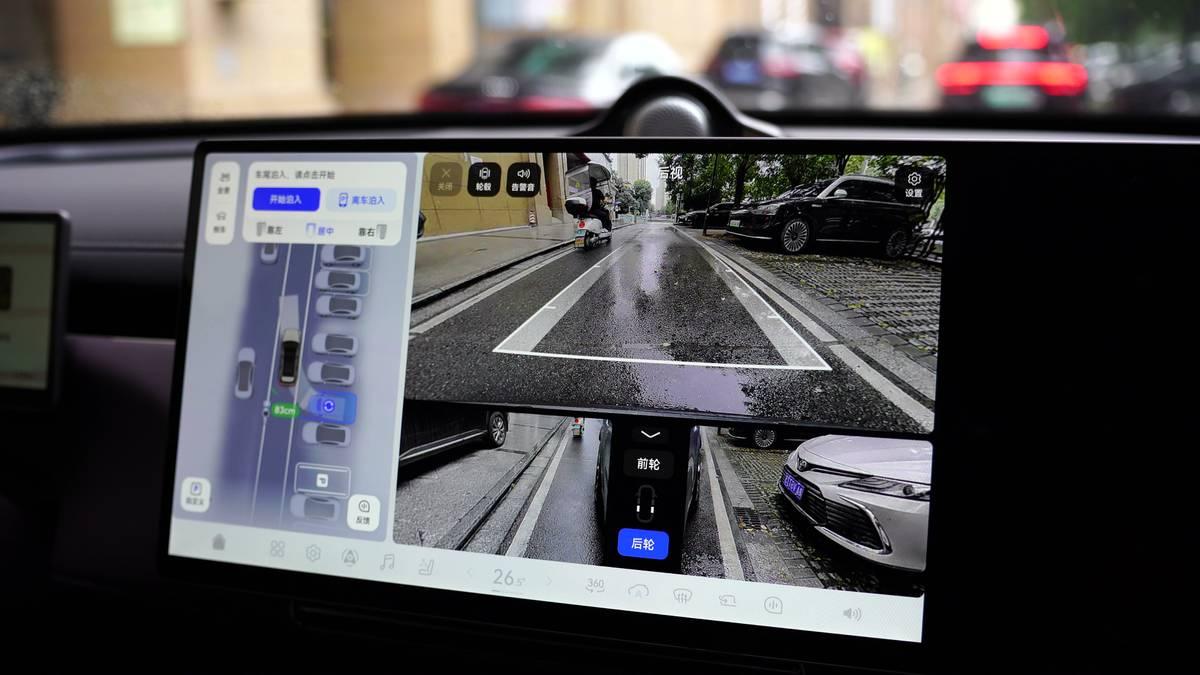
底盤層面,雙向16°後輪轉向把轉彎半徑壓到5.4米,讓車長超5米的大車在地庫、窄巷裏也能從容掉頭。三腔空懸105毫米行程自行調節,EDC魔毯配電控阻尼減振器,剎車不點頭、過彎不側傾,全鋁底盤加智能四驅穩住車身。
智駕負責“看得見、算得清”,底盤負責“走得穩、轉得動”,兩者協同,大車才能開着不晃、不笨、不累,這種表現,纔是把輔助駕駛從高速真正帶回了生活。
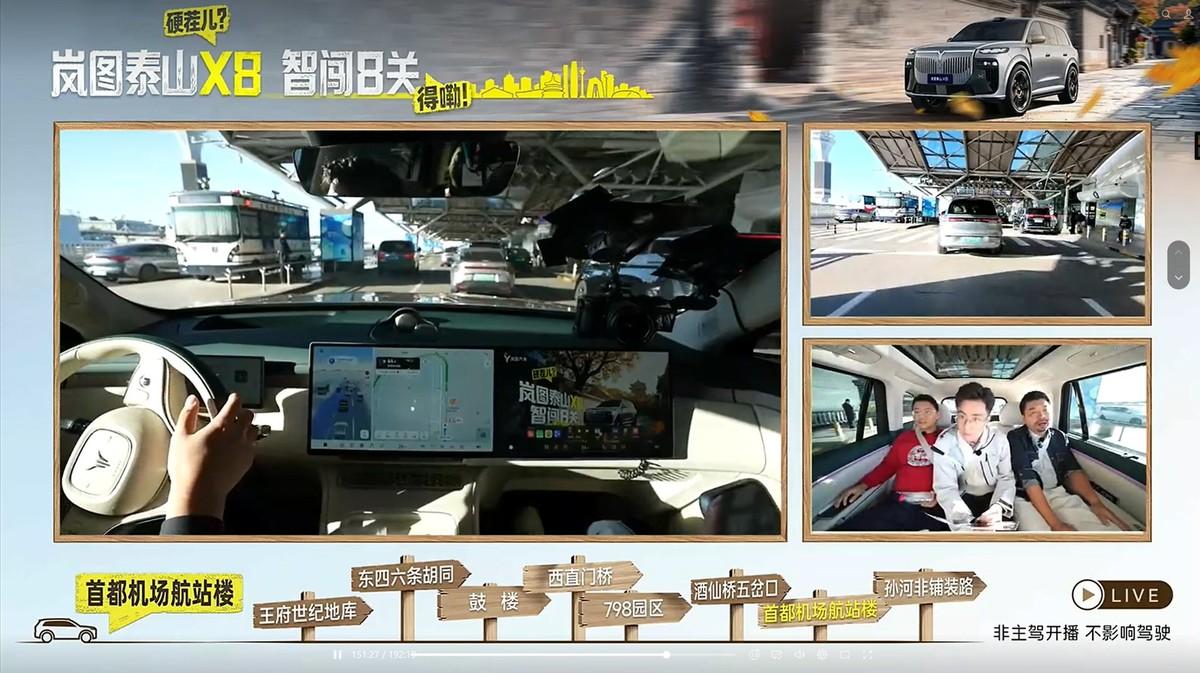
嵐圖泰山X8這場輔助駕駛直播路線覆蓋王府井地庫、東四六條衚衕、西直門橋、798園區、酒仙橋五岔口和孫河郊野非鋪裝路等多類棘手路況,車輛全程開啓輔助駕駛,測試極端場景下車輛的表現。
從卷參數,到卷真實場景裏的兌現
每個用戶每天面對的用車場景千差萬別,所以輔助駕駛整體要做到高頻場景好用,極端場景穩住。
從行業視角看,這種變化指向的是評判體系的遷移:智駕輔助的競爭,正在從“實驗室裏比參數”轉向“生活裏比兌現”。測試場驗證的是系統會不會,而用戶的窄路、地庫和衚衕驗證的是系統好不好用。這兩件事之間,隔着的正是過去幾年行業最欠缺的長尾積累。
當越來越多車企把這類場景當成必答題而不是加分項,輔助駕駛纔算真正從“能用”走向“好用”。到那一步,參數競賽自然會降溫,因爲用戶衡量智駕的標尺,已經換成了自己每天在開的那條路。
嵐圖泰山X8這臺車,喵哥之前其實開過一陣,跑過長途,一路上輔助駕駛基本沒斷過,確實不錯,5米2的大車能開得這麼省心,挺難得的。行業裏有個道理,放車上也一樣:好不好,別光看參數,得看它敢不敢開進老司機都怵的地方——敢,纔是真本事。